Изображение создано с использованием технологий искусственного интеллекта (нейросети)
Это предварительная версия научной статьи. После публикации здесь будут размещены DOI, выходные данные и корректная ссылка для цитирования.
Не используйте этот препринт для научного цитирования.
В статье представлен обзор применения data-driven (управляемого данными) подхода к построению определяющих соотношений грунтов. Систематизированы два методологических направления: model-free вычислительная механика, в которой расчёт ведётся непосредственно по дискретному набору экспериментальных состояний без постулирования замкнутого уравнения, и регрессионные модели на основе искусственных нейронных сетей. Прослежена эволюция подхода от ранних нейросетевых моделей материала до современных физически информированных и термодинамически согласованных архитектур. Проанализированы возможности подхода применительно к сложному, истории-зависимому и термозависимому поведению грунтов, а также его ключевые ограничения: зависимость от объёма и покрытия данных, слабая экстраполяция и риск нарушения физических принципов. Приведено сравнение основных методов по критериям потребности в данных, экстраполяции, физической согласованности и вычислительной стоимости. Намечены перспективы применения к задачам механики мёрзлых грунтов и требования к организации экспериментальной базы.
Данная статья готовится к публикации в №3/2026 научного журнала «ГеоИнфо».
Определяющее соотношение (модели материала), связывающее напряжения и деформации, является ядром любого расчёта в механике грунтов и фундаментом численного моделирования геотехнических задач. Традиционный, знание-ориентированный (knowledge-driven) путь построения такого соотношения состоит в том, что исследователь заранее постулирует функциональную форму – поверхность текучести, закон течения, закон упрочнения – и затем калибрует входящие в неё параметры по эксперименту. Несмотря на успехи этого подхода, его дальнейшее развитие сдерживается двумя обстоятельствами: ограниченной переносимостью моделей на новые типы грунтов и траектории нагружения и неуклонным ростом сложности формулировок, влекущим увеличение числа параметров, трудности калибровки и проблемы сходимости [1]. Поведение грунта существенно нелинейно, зависит от истории и траектории нагружения, а для мёрзлого грунта дополнительно от температуры, скорости деформации и доли незамёрзшей воды, и ни одна замкнутая модель не охватывает всё многообразие режимов целиком.
Развитие экспериментальной измерительной техники и высокоточного численного моделирования сделало доступными большие массивы данных о поведении грунтов, что породило альтернативную, data-driven (управляемую данными) парадигму, в которой связь между входными и выходными величинами восстанавливается непосредственно из наблюдений, а не постулируется заранее [2]. За последнее десятилетие это направление оформилось в самостоятельную область вычислительной механики со своей систематикой методов [3]. Настоящая работа представляет обзор направления применительно к определяющему моделированию грунтов: прослеживается эволюция подхода, систематизируются его методологические разновидности, анализируются возможности и ограничения, приводится сравнение методов и намечаются перспективы применения, в том числе к задачам механики мёрзлых грунтов.
Идея описывать поведение материала непосредственно по данным восходит к началу 1990-х годов, когда были предложены первые нейросетевые модели материала, обучаемые на экспериментальных кривых напряжение – деформация [4]. На том этапе подход носил преимущественно демонстрационный характер из-за ограниченных вычислительных возможностей и малых объёмов данных. Качественный сдвиг произошёл в середине 2010-х годов, когда, с одной стороны, была сформулирована model-free вычислительная механика, полностью отказавшаяся от понятия определяющего уравнения [2], а с другой – резко возросли доступность данных и мощность алгоритмов глубокого обучения, что сделало возможным воспроизведение путь-зависимого поведения рекуррентными сетями [5]. К началу 2020-х годов оформились обзоры, систематизирующие методы по способу обучения, интерпретируемости и типу требуемых данных [1, 3].
В model-free (свободной от модели) постановке, предложенной Кирхдёрфером и Ортисом [2], определяющее уравнение не вводится вовсе: материальное состояние трактуется как точка в фазовом пространстве пар «деформация – напряжение», а решение краевой задачи на каждом шаге проектируется на ближайшее к нему состояние из заданного набора экспериментальных данных при соблюдении уравнений совместности и равновесия. Метод получил строгое вариационное обоснование с условиями существования решений и сходимости при измельчении набора данных [6], был распространён на динамические задачи [7] и на истории-зависимое неупругое поведение посредством включения в набор данных локальных историй деформирования [8]. Поскольку физическая корректность в этой постановке наследуется исключительно из данных, развиты варианты, явно встраивающие термодинамические ограничения в процедуру обработки данных через формализм GENERIC [9], а также подходы на основе обучения многообразия (manifold learning), восстанавливающие определяющее многообразие из ограниченного числа сложных опытов [10].
Второе направление обучает аппроксиматор отображения «история нагружения – отклик» и встраивает его в численную схему как суррогат определяющего соотношения. Показано, что рекуррентные нейронные сети воспроизводят путь-зависимую пластичность [5], а для грунтов наилучшие результаты дают сети с долгой краткосрочной памятью (LSTM) и их разновидности [1]. В отличие от model-free подхода, здесь данные после обучения в расчёте более не используются, а их роль играют веса обученной сети, не имеющие прямого физического смысла; для повышения практической применимости предложены модели с явными формулировками, допускающими интерпретацию [11].
Обзорные работы фиксируют быстрый рост числа исследований по применению машинного обучения к определяющему моделированию грунтов [1]. Систематизированы типы алгоритмов, источники данных, стратегии обучения и способы оценки обобщающей способности; отмечается, что нейросетевые модели успешно описывают поведение при простых траекториях нагружения, но их применение к сложным траекториям пока ограничено [1]. Для работы при разреженных данных предложены интерпретируемые data-driven модели [12].
Самостоятельную линию образует сочетание подхода с многомасштабным моделированием, когда материальные данные нижнего масштаба порождаются дискретно-элементными расчётами представительного объёма, а на макроуровне используется либо model-free решатель, либо обученная сеть. В model-free постановке такой подход применён к прогнозу поведения песка, зависимого от истории нагружения материала с акцентом на параметризацию истории и оптимальную выборку пространства состояний [13]. В нейросетевой постановке развиты микромеханически-информированные схемы, связывающие внешние и внутренние микроструктурные переменные [14], и активно-обучаемые (deep active learning) схемы, сокращающие требуемый объём данных и выявляющие ненадёжные прогнозы [15].
Принципиальное ограничение data-driven подхода – зависимость качества от данных и слабая способность к экстраполяции. Прогноз надёжен лишь в пределах области, представленной данными; за её границами model-free решатель проектирует решение на удалённую точку без предупреждающего признака [2], а нейросетевая модель выдаёт значения, способные нарушать базовые физические принципы – термодинамическую допустимость, объективность отклика относительно поворота системы отсчёта, симметрию определяющих тензоров [3]. К этому добавляются потребность в больших объёмах качественных данных с малым уровнем шума и характер «чёрного ящика» нейросетевых моделей, затрудняющий интерпретацию [1].
Для смягчения этих ограничений развиваются несколько направлений. Первое – физически информированные нейронные сети (PINN), в которых управляющие уравнения и физические ограничения вводятся в функцию потерь при обучении [16]; обзор применения таких моделей к определяющему моделированию грунтов показывает их способность работать в краевых задачах при сокращённом объёме данных [17]. Второе – термодинамически согласованные архитектуры, в которых законы термодинамики встроены в структуру сети по построению: термодинамически обоснованные нейронные сети (TANN) вычисляют напряжения и внутренние переменные через производные свободной энергии и скорости диссипации, гарантируя физическую допустимость отклика [18], а обучение в норме Соболева обеспечивает согласованность производных и интерпретируемость модели упругопластичности [19]. Третье – автоматическое обнаружение интерпретируемых определяющих законов из данных при минимуме априорных предположений [20]. Для model-free направления аналогичную роль играет адаптивная, ориентированная на цель выборка пространства состояний и сгущение данных в посещаемой решением области, обеспечивающее сходимость [6, 13].
В таблице сведены основные группы data-driven методов и их характеристики по четырём практически значимым критериям. Сопоставление показывает, что ни один из методов не доминирует одновременно по всем критериям: model-free решатели не требуют обучения и прозрачны по происхождению данных, но критичны к покрытию фазового пространства; чисто нейросетевые модели гибки, но требовательны к данным и непрозрачны; физически информированные и термодинамически согласованные архитектуры улучшают экстраполяцию и физическую корректность ценой усложнения и роста вычислительных затрат.
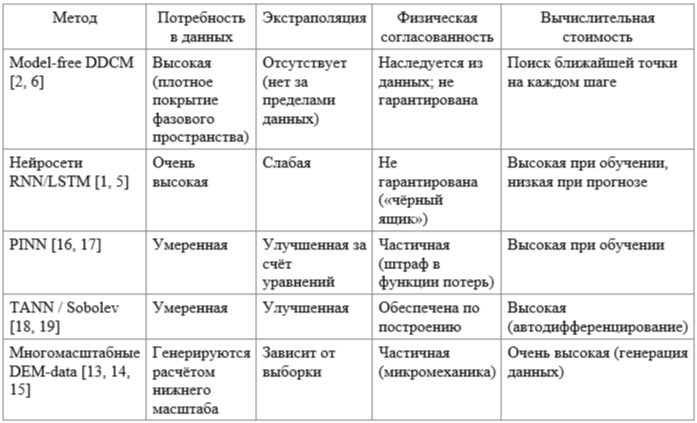
Таблица 1. Сравнение основных групп data-driven методов определяющего моделирования
Мёрзлый грунт представляет собой особенно сложный объект для определяющего моделирования: его отклик термо-гидро-механически связан, существенно зависит от перехода через 0 °C и от давления незамёрзшей поровой воды. Именно для таких объектов data-driven подход потенциально наиболее ценен, поскольку позволяет обойти необходимость явной формулировки замкнутого соотношения, охватывающего весь диапазон режимов от ударного до длительного квазистатического нагружения. Вместе с тем перенос подхода на мёрзлый грунт обостряет проблему данных: при добавлении температуры и порового давления как самостоятельных осей фазовое пространство становится по меньшей мере шестимерным, и требуемый объём данных при равномерном покрытии растёт степенным образом с числом осей.
Эта особенность предъявляет повышенные требования к организации экспериментальной базы. Во-первых, к покрытию: необходима фиксация совместных, а не только маргинальных комбинаций «температура – поровое давление – путь напряжений», включая ветви разгрузки и повторного нагружения, поскольку для истории-зависимого материала история представлена самим набором достижимых состояний [8]. Во-вторых, к протоколам измерений: метод оперирует парами «деформация – напряжение» как равноправными координатами, что требует синхронной регистрации всех величин и метрологически согласованной неопределённости по обеим координатам, а для мёрзлого грунта – корректного измерения порового давления незамёрзшей воды независимыми каналами и многоточечной регистрации температуры. В-третьих, к объёму: целесообразно сгущать данные в зонах сильной нелинейности – вблизи перехода через 0 °C и границы текучести – и обеспечивать заведомый избыток точек с последующим анализом сходимости по плотности базы [13].
С учётом сказанного наиболее перспективными для механики мёрзлых грунтов представляются гибридные постановки, сочетающие физическую полноту термо-гидро-механического описания с обучаемостью на данных: термодинамически согласованные нейросетевые модели [18, 19] и физически информированные схемы [16, 17], а также model-free решатели с адаптивной выборкой [13], дополненные эталонными экспериментальными данными требуемого качества [21]. Реализация этого потенциала определяется не столько алгоритмической стороной, сколько накоплением достаточной и верифицированной экспериментальной основы.
Для иллюстрации практической стороны метода рассмотрим его работу на модельном (синтетическом) примере. Все приведённые ниже данные и графики носят демонстрационный характер: они получены не из натурного эксперимента, а из заранее заданной модельной зависимости с добавлением случайного шума и служат лишь для пояснения вычислительной процедуры, а не для характеристики конкретного грунта.
Материальное состояние представляется точкой z = (ε, σ) в фазовом пространстве пар «деформация – напряжение». Эксперимент задаёт конечный набор таких состояний D = {zi= (εi, σi), i = 1, …, N}. Расстояние между двумя состояниями измеряется энергетической нормой
d(z, z′) = [C (ε − ε′)2 + C−1 (σ − σ′)2 ]1/2, (1)
где C – положительно определённый параметр нормировки (для одномерного случая – модуль с размерностью жёсткости), уравнивающий вклад деформационной и напряжённой координат. Решение краевой задачи отыскивается как состояние, одновременно удовлетворяющее уравнениям совместности и равновесия и минимально удалённое от набора данных. В дискретной постановке это приводит к попеременной минимизации: для текущего механического состояния находится ближайшая точка набора
z* = arg min d(z, zi), zi ∈ D, (2)
после чего поле напряжений и деформаций пересчитывается из условий равновесия и совместности, и процедура повторяется до сходимости. Качество решения характеризуется суммарной энергетической невязкой
F = Σewed2(ze, ze*), (3)
где суммирование ведётся по точкам интегрирования e с весами we. Невязка F служит индикатором того, насколько плотно набор данных покрывает посещаемую решением область фазового пространства.
На рисунке 1 показана суть операции проектирования. Модельное определяющее многообразие (сплошная линия) задаёт «истинную» зависимость напряжения от деформации; набор данных представлен дискретными точками вдоль него с разбросом, имитирующим погрешность измерения. Произвольному механическому состоянию z, полученному из условий равновесия и совместности, алгоритм сопоставляет ближайшую в энергетической норме точку набора z*. Именно эта операция заменяет вычисление напряжения по замкнутому определяющему уравнению.
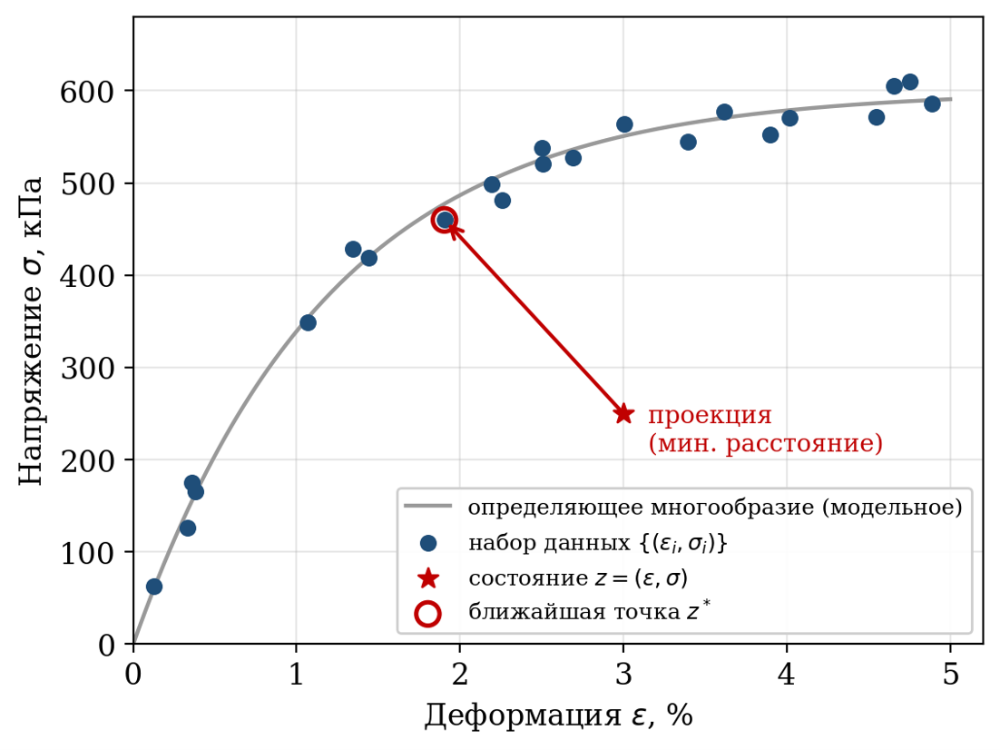
Рис. 1. Фазовое пространство «деформация – напряжение» и операция проекции состояния на ближайшую точку набора данных (модельный пример)
Поскольку метод не аппроксимирует данные, а проектируется на них, точность решения напрямую определяется плотностью набора. На рисунке 2 в двойном логарифмическом масштабе показана зависимость энергетической невязки от объёма набора N. При квазиравномерном покрытии невязка убывает приблизительно как N−1/2 (штриховая опорная линия), выходя на плато, определяемое уровнем шума в данных. Это согласуется с теоретическим результатом о сходимости решения при последовательном измельчении набора в посещаемой области фазового пространства.
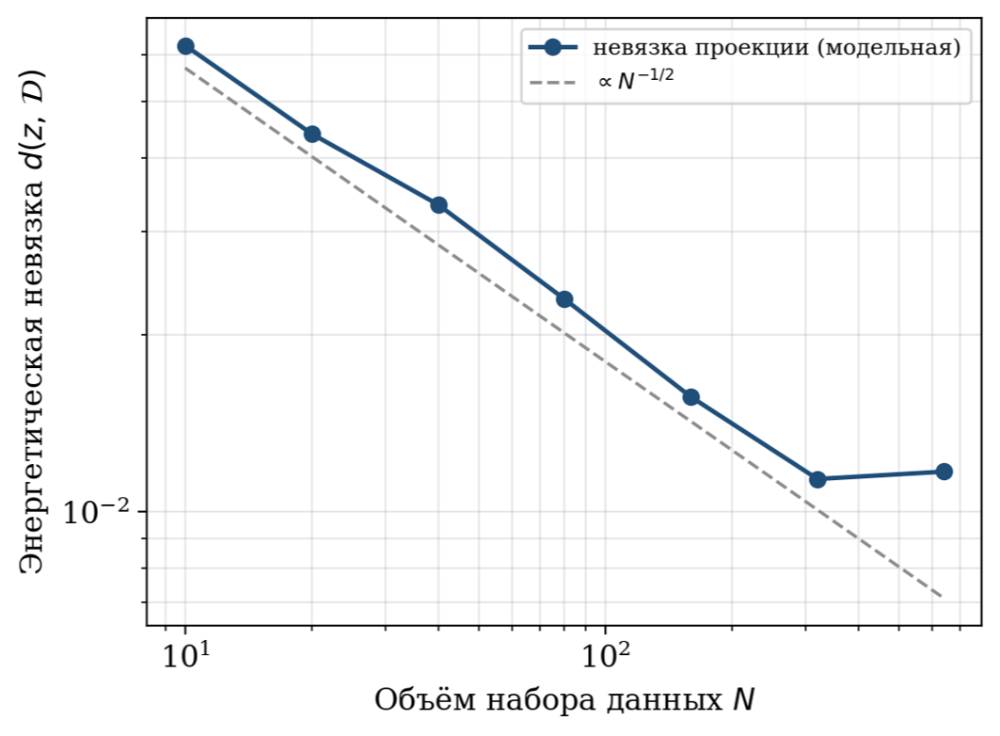
Рис. 2. Сходимость энергетической невязки по объёму набора данных (модельный пример, двойной логарифмический масштаб)
На рисунке 3 сопоставлены эталонный модельный отклик и результаты model-free восстановления при разреженном (N = 12) и плотном (N = 120) наборах. Ступенчатый характер восстановленной зависимости отражает дискретную природу набора: между соседними точками отклик постоянен. При разреженном наборе ступени крупные и восстановление грубое, тогда как при плотном наборе кривая практически воспроизводит эталон. Существенно, что за пределами области, покрытой данными, метод не даёт осмысленного прогноза вовсе, что наглядно подтверждает сформулированное в разделе 6 требование к покрытию фазового пространства.
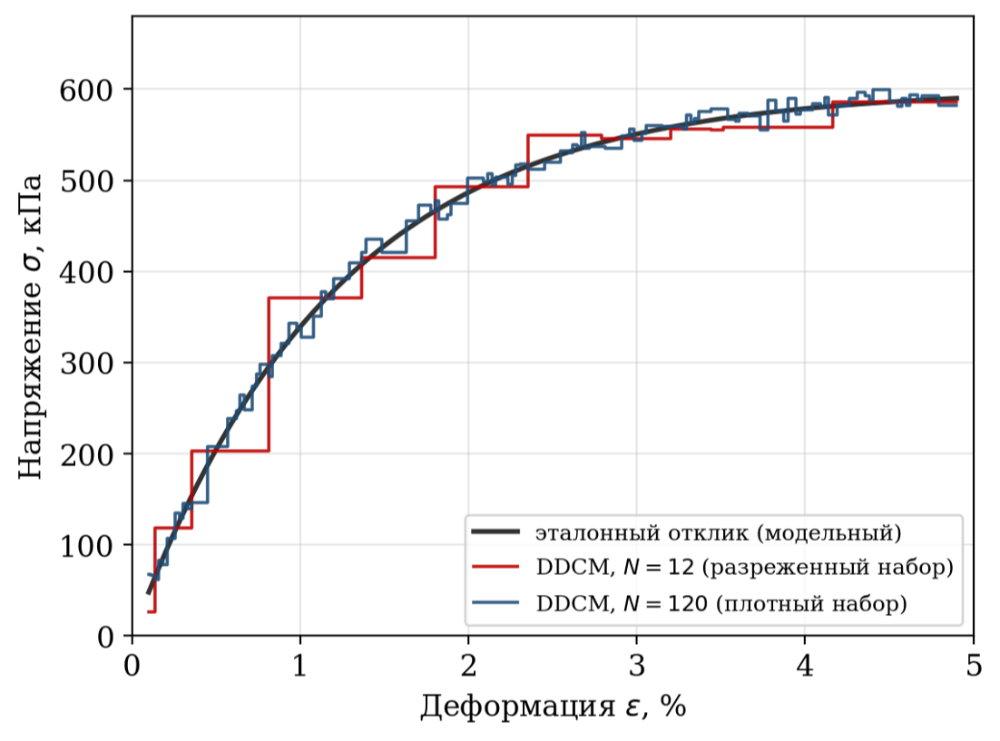
Рис. 3. Восстановление отклика «деформация – напряжение» методом DDCM при разной плотности набора данных в сопоставлении с эталоном (модельный пример)
Рассмотренный модельный пример демонстрирует три практически значимых свойства метода. Во-первых, расчёт сводится к повторяющейся операции поиска ближайшей точки набора, что исключает калибровку параметров определяющего уравнения. Во-вторых, точность контролируемо повышается с ростом плотности набора, но ограничена снизу уровнем экспериментального шума. В-третьих, метод принципиально неприменим вне области, покрытой данными, что переносит центр тяжести инженерной работы с подбора модели на организацию представительной экспериментальной базы. Для мёрзлого грунта, где фазовое пространство дополняется температурой и поровым давлением, эти свойства усиливаются и требуют особого внимания к совместному покрытию координат и к качеству измерений [13, 21].
Для термо-гидро-механического описания мёрзлого грунта механическое подпространство дополняется термогидравлическими осями, и фазовое пространство, в котором ведётся поиск ближайшей точки базы, приобретает порядка шести независимых координат:
z = (εv, εq, p′, q, T, u), (4)
где εv и εq – объёмная и девиаторная деформации, p′ и q – среднее эффективное и девиаторное напряжения, T – температура, u – давление поровой незамёрзшей воды. Степень содержания незамёрзшей воды Sw не вводится самостоятельной осью, поскольку связана с температурой определяющим соотношением кривой незамёрзшей воды; в настоящем модельном примере принята иллюстративная зависимость
Sw(T) = 1 при T ≥ 0; Sw(T) = exp(T / T0) при T < 0, (5)
с параметром T0 ≈ 1,2 °C. Энергетическая норма (1) обобщается на шесть координат суммированием по всем осям с индивидуальными положительно определёнными параметрами нормировки, уравнивающими разнородные по размерности величины (деформации, напряжения, температуру и давление). Выбор этих параметров – методическое решение, фиксируемое в методике расчёта.
Поскольку шестимерное пространство нельзя отобразить непосредственно, его представляют набором двумерных проекций. На рисунке 4 показаны четыре характерные проекции модельной базы данных: девиаторная плоскость (εq, q),
плоскость напряжений (p′, q), плоскость деформаций (εv, εq) и термогидравлическая плоскость (T, u). Цветом закодирована доля незамёрзшей воды Sw. Запросному состоянию z, полученному из условий равновесия и совместности, во всех проекциях соответствует одна и та же ближайшая в энергетической норме точка базы z*; стрелка показывает операцию проекции. Видно, что разные температурные «слои» базы образуют семейство кривых нагружения, расслоённое по Sw, и что прочность модельного материала возрастает с понижением температуры (ростом доли льда).
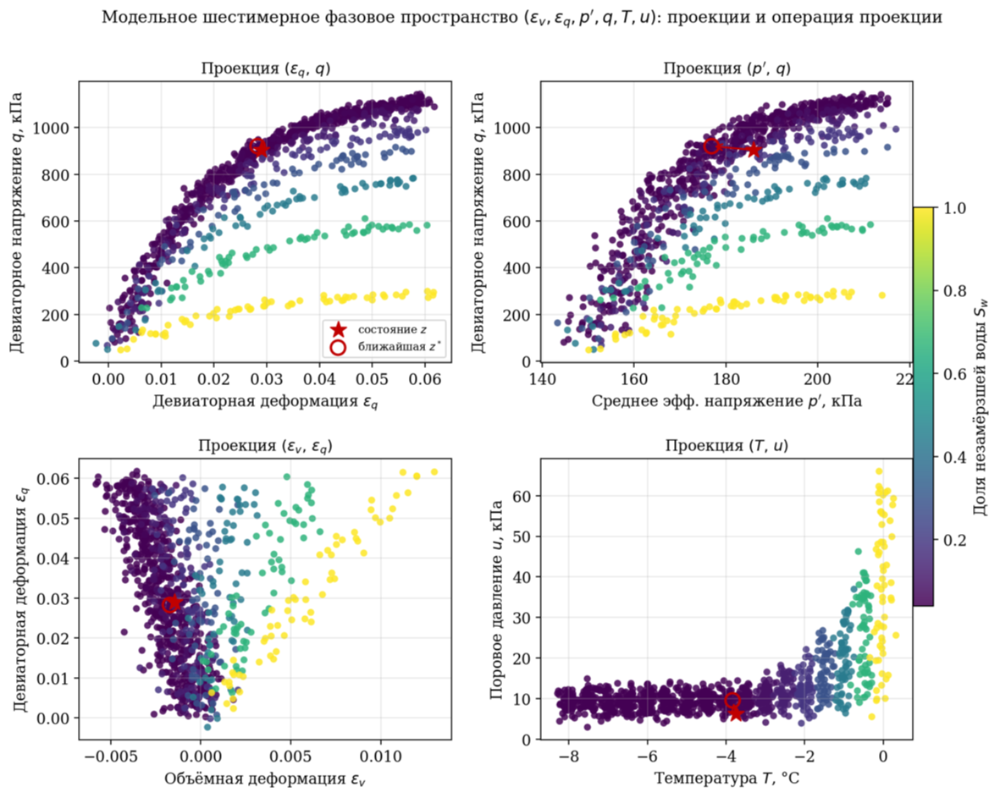
Рис. 4. Проекции модельного шестимерного фазового пространства (εv, εq, p′, q, T, u) на четыре координатные плоскости; цвет – доля незамёрзшей воды Sw, стрелка – операция проекции состояния z на ближайшую точку базы z* (модельный пример)
На рисунке 5 слева приведена принятая в примере зависимость доли незамёрзшей воды от температуры, иллюстрирующая, что Sw является не независимой осью, а функцией T; справа – точки базы, упорядоченные по энергетическому расстоянию до запросного состояния, что наглядно показывает работу процедуры поиска ближайшей точки в шестимерном пространстве.
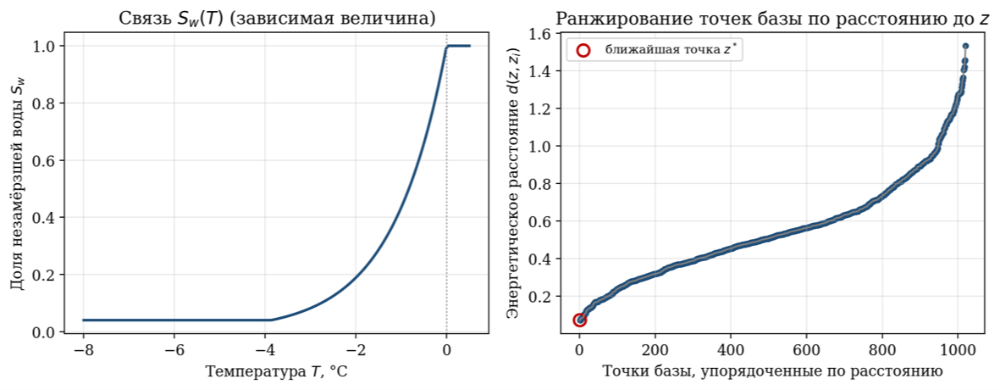
Рис. 5. Слева: модельная связь доли незамёрзшей воды с температурой Sw(T) как зависимой величины; справа: ранжирование точек базы по энергетическому расстоянию до запросного состояния (модельный пример)
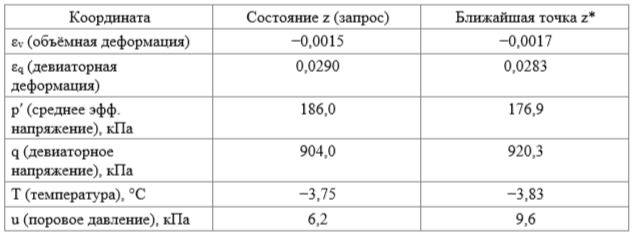
Таблица 2. Координаты запросного состояния и найденной ближайшей точки базы в шестимерном фазовом пространстве (модельный пример)
Числовое сопоставление (см. табл. 2) подтверждает, что в области, плотно покрытой данными, найденная точка z* близка к запросному состоянию одновременно по всем шести координатам, а энергетическое расстояние составляет около 0,07 в нормированных единицах. При разрежении базы вблизи запроса – например, при недостатке испытаний в соответствующем температурном диапазоне – ближайшая точка оказывается удалённой по температурной и девиаторной осям, что воспроизводит сформулированное в разделе 6 требование к совместному покрытию координат расширенного фазового пространства.
Data-driven подход к определяющему моделированию грунтов прошёл путь от ранних нейросетевых моделей материала до зрелой области вычислительной механики, представленной двумя направлениями – model-free вычислительной механикой и регрессионными нейросетевыми моделями. Каждое позволяет описывать сложное, истории-зависимое и термозависимое поведение без постулирования замкнутого уравнения. Сравнительный анализ показывает отсутствие универсально доминирующего метода: выбор определяется балансом между потребностью в данных, способностью к экстраполяции, физической согласованностью и вычислительной стоимостью. Основные ограничения подхода – зависимость от объёма и покрытия данных, слабая экстраполяция и риск нарушения физических принципов – преодолеваются физически информированными и термодинамически согласованными архитектурами, адаптивной выборкой пространства состояний и многомасштабными схемами. Применительно к механике мёрзлых грунтов подход обладает значительным потенциалом, реализация которого требует прежде всего формирования качественной экспериментальной базы с контролируемыми термогидравлическими условиями и метрологически согласованными протоколами измерений.
 наверх


 Поделиться

 Поделиться
 Скопировать ссылку

 Скопировать ссылку
 Vk
 Telegram
 Viber
 WhatsApp


 Оформить подписку